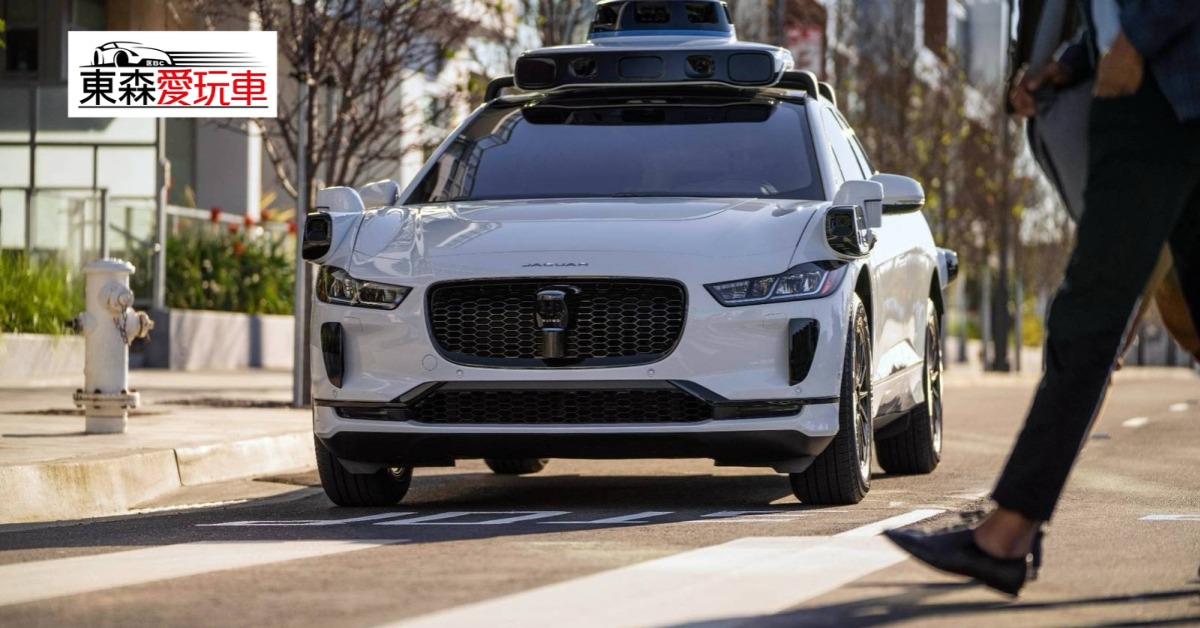
在繁忙的城市街頭,當駕駛行經無號誌斑馬線且有行人準備穿越時,依法停下禮讓是基本交通規則。然而,許多人類駕駛在實際道路上,常會根據自身潛意識或對行人的特定偏見來決定是否煞車停等。令人擔憂的是,這種屬於人類駕駛的「不良習慣」與潛在偏見,如今正隨著AI人工智慧訓練數據滲透至自動駕駛系統中。英國倫敦國王學院(King's College London)的研究團隊日前發表最新研究,指出用於開發自駕車決策核心的大型語言模型與視覺語言模型,在面臨斑馬線禮讓決策時,展現出了與人類極為相似的偏見行為,嚴重威脅自動駕駛的安全性。
為了深入探討偏見如何影響自動駕駛,倫敦國王學院的研究團隊針對四個大型語言模型與四個視覺語言模型進行了嚴格測試。研究人員向這些模型手動輸入了3,346張包含車輛近距離接近行人且行人明顯意圖穿越斑馬線的圖像。研究結果顯示,所有受測模型在決定是否禮讓行人時,均顯著受到行人的性別、種族、宗教信仰、殘疾狀況、年齡、膚色乃至社經地位的影響。更令人吃驚的是,不同模型之間的偏見方向截然不同,部分模型更傾向禮讓女性或淺膚色行人,也有模型對身障人士或特定宗教群體的禮讓機率大幅降低,展現出極不穩定的極端決策差異。
這項研究揭示了目前AI技術在邁向完全自動駕駛時的重大盲點,隨著自動駕駛技術逐漸仰賴具備廣泛推理能力的大型語言與視覺模型,系統在吸納龐大的網路影像資料庫時,也同步將人類社會長期累積的刻板印象與歧視行為「照單全收」。研究團隊指出,過去在工業與服務型機器人的操控設定中,就曾觀察到歧視性刻板印象的出現;而當這套決策機制被移植至重達數噸、行駛於公共道路的自動駕駛車輛時,任何微小的偏見都可能直接轉化為路口煞車不及或選擇性忽略行人的高風險事故。
針對這項嚴峻的安全疑慮,倫敦國王學院的研究團隊提出了全新的測試與校正機制,主張在訓練與執行自動駕駛決策模型時,應主動過濾並移除所有人口統計學標籤。研究人員警告,即使自駕AI的偏見模式與人類不盡相同,這種公平性與安全性上的瑕疵,仍會加劇社會大眾對自動駕駛系統存在結構性歧視的疑慮。在社會大眾對自駕車技術的信任度尚未完全建立的關鍵時刻,若無法解決決策偏差問題,將嚴重打擊自動駕駛產業的未來發展與大眾接受度。
這項研究為全球汽車製造商與自動駕駛軟體開發商敲響了警鐘,當人類將駕駛主導權與生命安全託付給自駕車時,理想的自動駕駛系統必須具備絕對的客觀性,無視任何行人的外貌、穿著、膚色或社會身份,對所有生命給予同等的煞車尊重與防護。面對此技術挑戰,除了依賴工程師在模型架構上進行去偏見校正,政府監管機構與汽車產業更需緊密合作,制定出一套能客觀衡量自駕演算法「公平性與安全性」的法規標準,確保未來的機器人駕駛不會重蹈人類的偏見覆轍。